
机器人自动化中的激光焊接、激光钎焊和激光切割
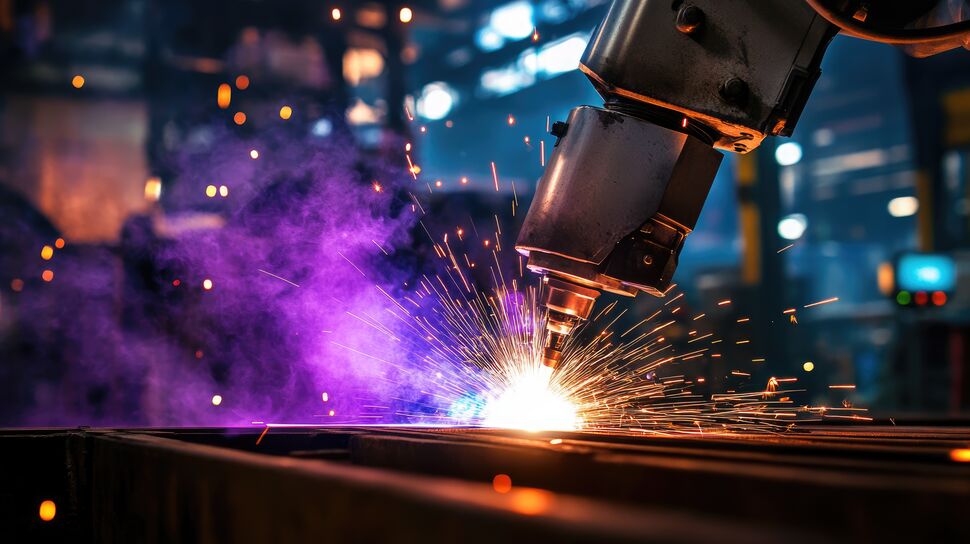
激光焊接、激光钎焊和激光切割等激光制造工艺是先进工业生产中广泛应用的高精度技术。这些工艺能够实现洁净的焊缝、较低的热输入、高重复精度以及出色的表面质量,尤其适用于自动化机器人生产环境。
从汽车白车身制造到精密钣金切割和装饰性钎焊应用,激光系统有助于实现轻量化设计、提高结构完整性并减少后续加工工序。
然而,激光应用同时涉及高能量密度、严格的公差要求以及动态机器人运动。稳定的信号传输、可靠的电力供应、精确的 TCP 定位以及受控的介质管线布置,对于确保长期稳定可靠的工艺至关重要。
凭借数十年的全球机器人能源和介质管理经验,BizLink 为制造商提供专为高精度激光应用而设计的电缆、机器人电缆管理系统及监测解决方案。
什么是激光焊接?
激光焊接是一种熔化焊接工艺,通过高度聚焦的激光束沿预定焊缝熔化并连接材料。集中的能量输入可实现较大的熔深,同时最大限度地减少整体热变形。
激光焊接常用于:
- 结构焊缝
- 电池壳体组件
- 汽车白车身部件
- 薄板材料
- 高强度钢和铝
该工艺可实现较高的焊接速度、较窄的热影响区以及稳定一致的焊缝质量。
机器人系统中的激光焊接如何工作
在机器人激光焊接中,激光源通过光纤将能量传输至安装在机器人上的激光头。机器人沿预设的焊接路径引导激光束,同时精确保持焦点距离和对准状态。
焊缝质量取决于:
- 稳定的激光束引导
- 精确的机器人定位
- 受控的冷却和保护气体供应
- 可靠的信号和电力传输
即使定位或电缆稳定性出现微小偏差,也可能影响焊缝的完整性。
什么是激光钎焊?
激光钎焊通过使用熔点低于母材的钎料丝来连接材料。与焊接不同,母材不会完全熔化,因此可最大限度减少变形,并获得平滑且高质量的表面外观。
激光钎焊广泛应用于汽车行业的可见车身连接,例如:
- 车顶接缝
- 尾门连接
- 车身外板连接
该工艺兼具机械性能和较高的表面质量要求。
为什么激光钎焊需要高定位精度
激光钎焊需要精确的钎料丝送丝和稳定的激光束对准。TCP 精度偏差或机器人管线包布置不稳定,可能导致焊缝几何形状不规则或外观缺陷,例如焦点位置发生偏移。因此,机械稳定性对于实现可重复的表面质量至关重要。
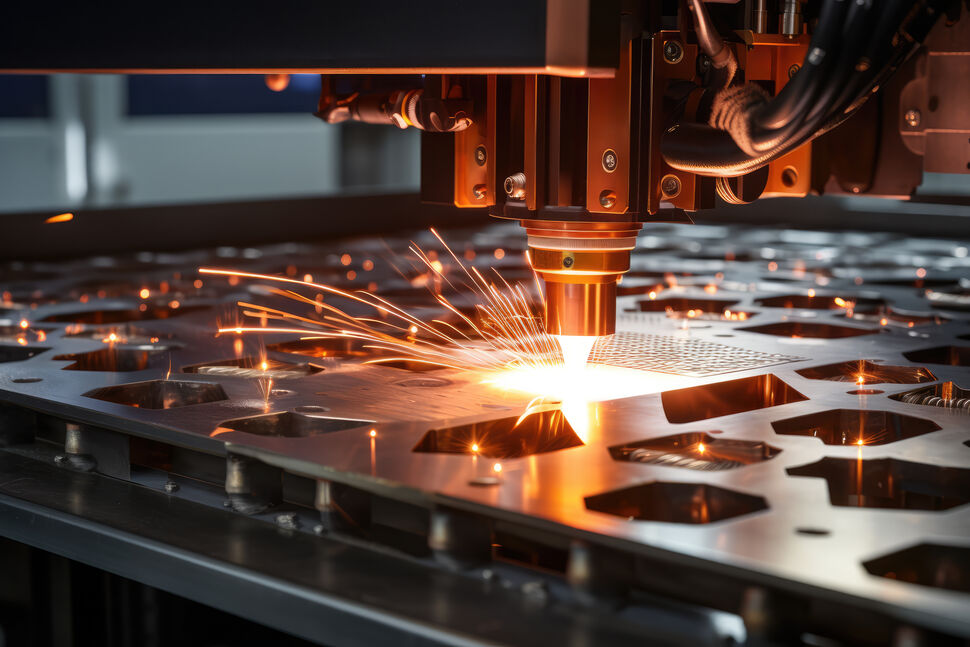
什么是机器人激光切割?
激光切割使用聚焦激光束沿预设轮廓熔化或汽化材料。该工艺可实现高速切割,切缝宽度窄,并且对工件施加的机械负载极小。
典型应用包括:
- 汽车生产中的修边切割
- 金属板材轮廓切割
- 电池组件加工
- 精密工业制造工艺
激光切割系统需要稳定的光束引导、冷却管线和受控的信号传输。
机器人激光应用中的关键质量因素
激光工艺对机械和电气不稳定性极为敏感。
TCP 和焦点位置精度
精确的工具中心点(TCP)校准可确保正确的焦距和激光束的精确定位。偏差可能导致熔深不足、热输入过大或焊缝成形不规则。
稳定的光纤和信号传输
激光系统依赖于光纤电缆和敏感的控制信号。过度扭转、弯曲应力或机械干涉可能影响光束传输或系统可靠性。受控的布线可保护光纤完整性。
冷却与保护气体管理
激光头需要稳定的冷却回路,并且通常需要保护气体供应。不合理的软管布置可能导致流量不稳定、热负荷或过早磨损。
动态运动下的机械稳定性
高速机器人运动会在机器人管线包上产生扭转力。不受控制的布置可能影响光束定位,并降低电缆的长期使用寿命。
机器人应用中的激光系统技术与光束引导
在机器人激光加工中,激光源和光束引导系统是影响焊接质量、焊缝精度和切割性能的核心因素。激光功率、焦点位置、光束引导和材料行为之间的相互作用决定了工艺稳定性。
了解激光系统架构对于实现可靠的自动化生产至关重要。
光纤激光器与碟片激光器和 CO₂ 激光器
现代机器人激光系统主要使用光纤激光器或碟片激光器。这些技术可提供高光束质量、稳定的输出功率和高效的能量转换。
光纤激光器因其紧凑设计、灵活的光束传输以及适合机器人集成的特点而被广泛使用。
CO₂ 激光器虽然仍用于某些切割应用,但需要更复杂的光束引导系统,在高动态机器人环境中并不常见。
每种激光器类型都会影响集成要求、冷却系统和线缆管理策略。
光束引导与光纤系统
在机器人应用中,激光束通常通过光纤电缆从激光源传输到安装在机器人上的加工头。
光纤电缆对过度弯曲、扭转和机械冲击非常敏感。保持定义明确的弯曲半径和受控的布线,对于保护光束质量并避免传输损耗至关重要。
机械稳定性直接支持光纤的长期完整性。
聚焦光学系统与光束定位
激光加工头包含聚焦透镜,用于确定工件上的光斑尺寸和能量密度。
精确的焦点定位决定:
- 焊接中的熔深
- 钎焊中的焊缝几何形状
- 切割中的切缝宽度
工具中心点(TCP)的微小偏差或机械不稳定都可能影响焦距和工艺质量。
激光钎焊中的送丝
激光钎焊系统使用连续送入熔池的钎料丝。稳定的焊丝定位和同步的送丝速度对于获得平滑的焊缝外观和一致的连接质量至关重要。
不受控制的机械运动或送丝管线布置不稳定,可能导致焊缝几何形状不规则。
工艺气体与冷却系统
激光切割和激光焊接通常需要氮气、氩气或氧气等工艺气体,以保护熔池或支持材料去除。
激光头还需要稳定的冷却回路来控制热负荷。
受控的气体软管和冷却管线布置可确保稳定一致的流量,并减少动态机器人运动中的机械应力。
机器人激光加工的工业应用
汽车制造
激光焊接和激光钎焊广泛应用于白车身生产、结构组件和可见焊缝。激光切割支持修边工艺和轻量化部件加工。
电池和电动出行生产
激光焊接在电池模组和电池外壳制造中至关重要,尤其是在需要高精度和最小热变形的情况下。
航空航天与高精度制造
激光焊接和激光切割可实现具有严格公差要求的轻量化结构部件和组件。
家电与钣金制造
激光切割和激光钎焊支持外壳和结构部件的高效自动化生产。
BizLink 机器人激光应用解决方案
可靠的激光加工需要稳定的机械和电气基础架构。
工程化管线包与光纤引导系统
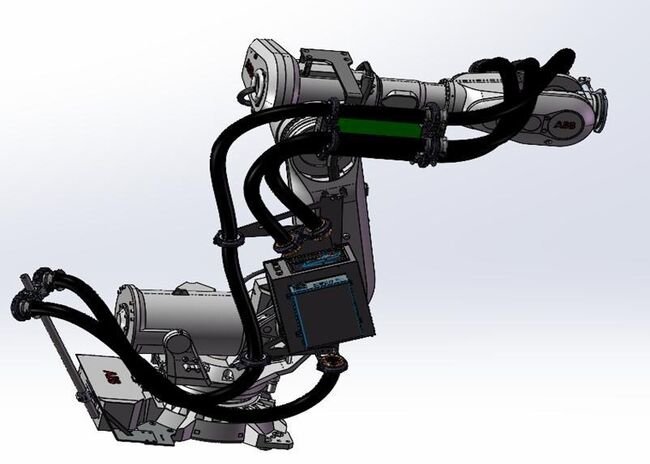
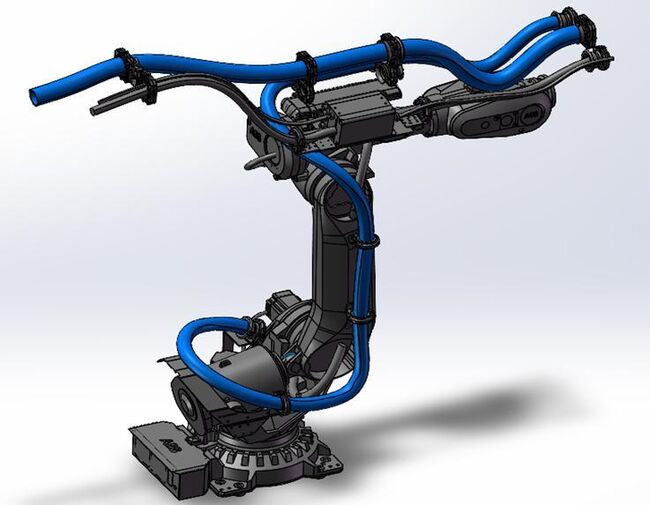
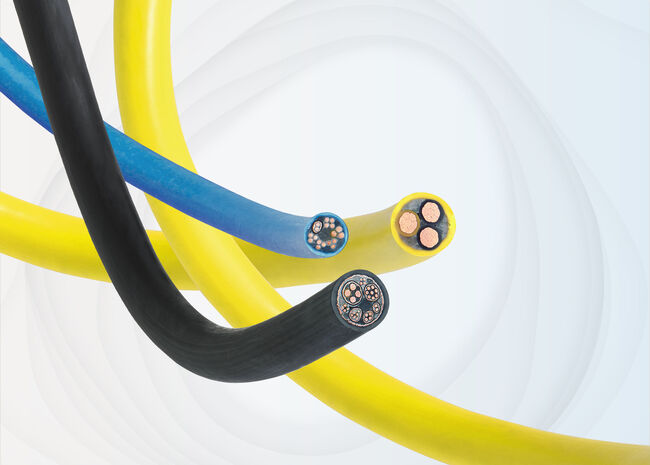
BizLink 机器人管线包为高循环机器人应用提供定义明确的引导、高抗扭性能和集成式复位机制。优化的线缆管理可保护敏感的光纤电缆、冷却管线和控制电缆免受扭转和机械应力影响。
BizLink advintec TCP工具测量
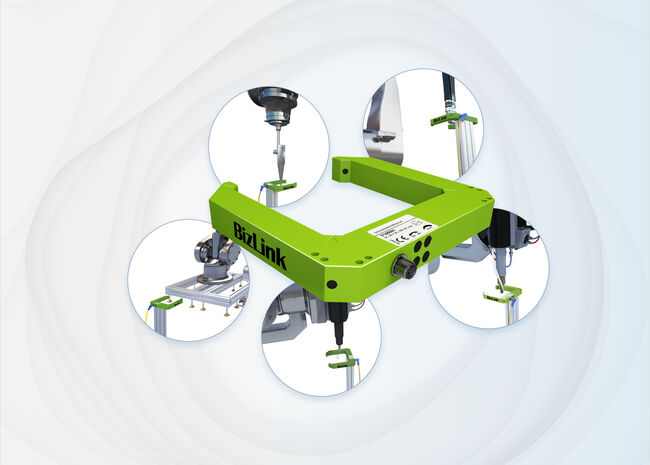
BizLink advintec TCP 可直接在生产环境中对机器人的工具中心点(TCP)进行自动化、高精度验证。在所有定位精度会影响工艺质量的机器人应用中,精确的 TCP 对准都至关重要。
该系统不受具体应用和机器人制造商的限制,主要取决于机器人工具的几何形状。旋转对称的机器人工具特别易于校准。即使是复杂工具或只能间接测量的工具,也可以借助辅助销或定义明确的参考组件进行可靠标定。
通过直接在机器人程序中补偿测得的偏差,BizLink advintec TCP 有助于实现长期位置稳定性,减少累积误差,并提升高循环生产环境中的整体工艺可靠性。
机器人激光加工常见问题解答 (FAQ)
在自动化中,激光焊接与传统焊接有何不同?
激光焊接具有高度聚焦的能量输入、变形小、工艺速度快以及热影响区窄等优势。但与此同时,它对定位精度和稳定的系统基础架构提出了明显更高的要求。
激光焊接对焦点位置和 TCP 精度有多敏感?
激光焊接对焦距和光束对准非常敏感。工具中心点(TCP)或机器人定位即使出现微小偏差,也可能显著影响熔深和焊缝几何形状。定期进行 TCP 验证可确保长时间生产过程中的焦点位置保持一致。
为什么光纤电缆布置在机器人激光系统中至关重要?
激光能量通过光纤电缆传输,而光纤电缆对过度弯曲、扭转和微损伤非常敏感。若不遵守最小弯曲半径或允许不受控制的运动,可能会降低光束质量或导致光纤过早失效。工程化布线系统可在动态机器人应用中保护光纤完整性。
保护气体如何影响激光焊接和激光钎焊质量?
保护气体可保护熔池,即焊接区域中的液态金属,防止其氧化,并稳定焊接过程。气体流量不稳定或软管布置不稳定可能导致气孔、变色或焊缝不规则。可靠的软管布置和稳定的介质供应对于获得一致的结果至关重要。
冷却在机器人激光加工中起什么作用?
激光头需要稳定的冷却回路,以防止热过载。冷却不足或冷却液流量不稳定可能影响光束稳定性和组件寿命。受控的软管管理可减少冷却管线上的机械应力,并提高长期可靠性。
机器人激光系统停机的典型原因有哪些?
常见的停机原因包括光纤损伤、电缆疲劳、冷却管线故障、焦点对准偏差以及传感器不稳定。对管线包运动和机械应力模式进行预测性监测,可减少意外中断。
机器人激光焊接中最常见的缺陷有哪些?
典型缺陷包括熔深不足、气孔、咬边、焊缝错位和飞溅过多。这些问题通常由焦点位置偏差、保护气体流量不稳定、材料装配不一致或机器人定位不准确造成。稳定的 TCP 校准和受控的线缆布置对于保持焊缝质量至关重要。
预测性维护如何提高激光生产中的设备可用性?
监测管线包运动和应力模式可以及早发现磨损或异常机械行为,从而避免高价值生产环境中的电缆或光纤意外失效。
专为机器人激光加工中的高精度与高可靠性而设计
无论您是 OEM、系统集成商、自动化工程师还是设备可靠性负责人,BizLink 都能支持您设计稳定的机器人激光系统,保护光束精度,降低停机风险,并确保长期生产性能。
让我们共同评估您的激光焊接、激光钎焊或激光切割应用,并识别提升精度、设备可用性和系统耐久性的具体机会。